SIMULATION OF DYNAMIC SYSTEMS WITH THE DELAYED
Известно, имитационные характеристики обучающих комплексов по подготовке операторов транспортных систем во многом определяются латентным периодом формирования оператором управляющих воздействий, наличием люфтов в канале управления и др. [4, 7, 8].
Наличие запаздывания усложняет выбор численных методов для имитационного моделирования объекта управления эргатической системы. Действительно, рассмотрим систему второго порядка:
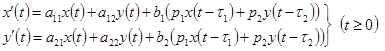
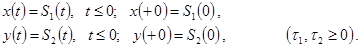
При очень малых  таких, что ими можно пренебречь (достаточная точность интегрирования обеспечивается уже при шаге
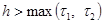 ), придем к задаче без запаздывания:
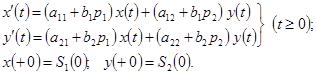
При больших запаздываниях шаг интегрирования должен соразмеряться с запаздыванием; при  , можно принять
 , где
 .
В векторно-матричной форме имеем:
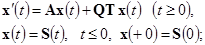
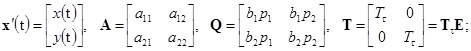
 – оператор сдвига:
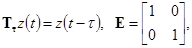

При  задача сводится к определению решения:
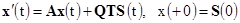 ;
возможно уменьшение шага (вместо  принять шаг
 , где
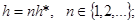
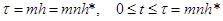 ).
При использовании метода Рунге – Кутта второго порядка точности:
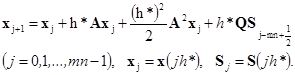
При  , исходная задача с запаздыванием решается приближенно с шагом . Здесь метод Рунге – Кутта принимает вид:
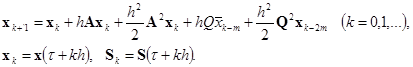
В силу непрерывной зависимости корректно поставленной задачи от запаздывания при небольших значениях запаздывания зависимость между шагом , частотой  , декрементом затухания
 и заданной точностью
 (при фиксировании остальных параметров системы) остается близкой к той зависимости, которая существует для систем без запаздывания. В остальных случаях для получения требуемых имитационных характеристик обучающего комплекса выбор шага при интегрировании уравнений движения объекта должен осуществляться с учетом величин запаздывания в различных контурах управления. Действительно, рассмотрим моделирование короткопериодической составляющей продольного движения транспортного самолета. В этом случае задача сводится к решению уравнения:
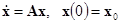 ,
где  – двумерная вектор-функция,
 – квадратная матрица. Задача определяется шестью параметрами: компонентами матрицы и вектора
 .
В случае мнимых корней 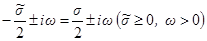 характеристического уравнения решение задачи имеет вид:
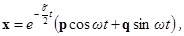
где  – линейно независимые векторы.
При приближенном решении численным методом с шагом для погрешности вычисления методом Рунге – Кутта второго порядка точности справедливо:
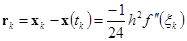 ,
где 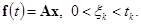
Так как  , то
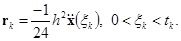
Имеем:
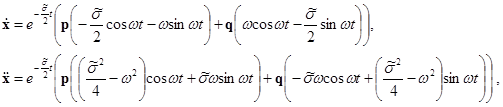
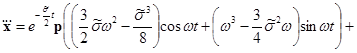
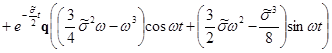 .
Очевидно, 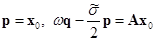 . Поэтому в качестве параметров, определяющих систему, можно взять следующие шесть:
 и компоненты векторов
 .
С учетом:
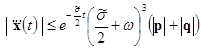
получим:
Из

следует:
 .
Как видим, при фиксированных компонентах векторов  и
 имеем:
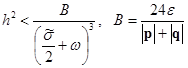
и шаг определяется декрементом затухания и частотой (зависимость для
 приводится на рис. 1).
В рассматриваемом случае полоса рабочих частот ограничена сверху  10с-1, снизу – 2с-1; безразмерный коэффициент затухания
 изменяется в пределах от 0,4 до 0,9.
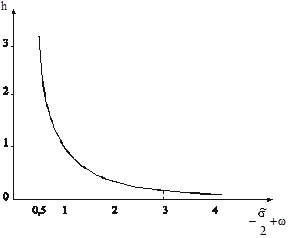
Рис.1 .Зависимость шага интегрирования h от 
С ростом величина:
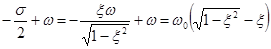
уменьшается (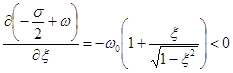 ); допустимый шаг растет с ростом .
Не случайно при настройке тренажеров возникает стремление увеличить коэффициент демпфирования при достаточно больших реальных значениях (приводит к искажению характеристик самолета: увеличение вызывает соответствующее уменьшение собственной частоты ). Точка  в областях равных оценок пилотажных характеристик сдвигается (оценка пилотажных характеристик тренажера улучшается, а соответствие самолета и модели – ухудшается).
Для системы без затухания ( ):

Для отношения максимально допустимых шагов для систем с собственными частотами и  (оценка сверху) справедливо:
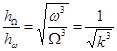 ;
В полосе рабочих частот от 2 рад/сек. до 10 рад/сек. допустимый шаг интегрирования изменяется более чем в 10 раз.
Аналогичную оценку для шага можно получить, исходя из условия:
 ;
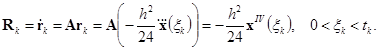
Имеем
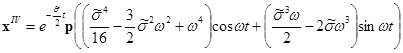 +
+ 
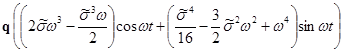 ;
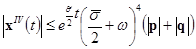 ;
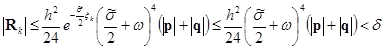 .

Откуда:
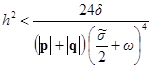 или
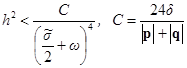 .
Если , то
 .
Максимальные значения шагов  и
 , полученные по условиям и
 , соответственно приводятся на рис. 2 (принято В = С = 1).
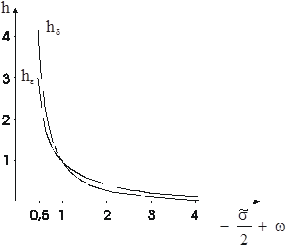
Рис. 2. Зависимость шага интегрирования h от e и d
Полученные оценки использовались при разработке имитационных моделей объекта управления транспортной эргатической системы с интегрированием уравнений движения в реальном масштабе времени с обновлением начальных условий и переменных параметров на каждом шаге интегрирования [1…3, 5, 6].
Рецензенты:
Родионов Ю. В., д.т.н., декан автомобильно-дорожного института ПГУАС, профессор, заведующий кафедрой «Эксплуатация автомобильного транспорта», г. Пенза;
Логанина В. И., д.т.н., профессор, зав. кафедрой «Управление качеством и технологии строительного производства» Пензенского государственного университета архитектуры и строительства, г. Пенза.
Bibliographic Reference
URL: https://science-education.ru/en/article/view?id=18849 (accessed: 14/09/2026).