МОДЕЛЬ ФОРМИРОВАНИЯ ИНЖЕНЕРНОГО МЫШЛЕНИЯ ОПЕРАТОРОВ ЭРГАТИЧЕСКИХ СИСТЕМ В ПРОЕКТНОМ ЦИКЛЕ С ИСПОЛЬЗОВАНИЕМ БЕСПИЛОТНЫХ ЛЕТАТЕЛЬНЫХ АППАРАТОВ
Введение
Развитие инженерного мышления выступает сегодня одним из ключевых условий для достижения целей в рамках приоритетных направлений Стратегии научно-технического развития России. Важность развития инженерного мышления подчеркивается для самых различных целевых групп: старших дошкольников [1], школьников [2], студентов системы среднего профессионального образования и допобразования [3]. Для студентов высшего образования уровень развития технического интеллекта и инженерного мышления зачастую определяет успешность их профессиональной деятельности [4]. В литературе подробно описываются методологические подходы и технологии формирования инженерного мышления [5; 6], отмечается важность транспрофессиональной подготовки [7]. Отмечается, что конвергенция естественно-научного, технического и гуманитарного знания может иметь синергетический эффект [8]. В качестве инструментария предлагаются такие инструменты, как ТРИЗ [1; 9]. STEM-технологии [10] и проектное обучение также широко используются в системе высшего профессионального образования для формирования инженерного мышления и технического интеллекта [11].
Технический интеллект принимается в качестве обязательного качества оператора эргатических систем (ЭС) для эффективного осуществления управления технологическим объектом [12]. Особенностью ЭС является наличие в контуре управления человека-оператора или группы операторов, что определяет зависимость функционала качества системы в том числе и от психофизиологических свойств человека. В результате в ЭС оператор не просто использует устройство, а адаптируется к нему и адаптирует его под себя, что требует знания принципов работы машины на инженерном уровне [13]. Инженерное мышление и технический интеллект позволяют оператору видеть систему целиком, прогнозировать поведение и распределять функции между человеком и автоматикой.
Очевидно, что задачи формирования инженерного мышления и технического интеллекта достаточно нетривиальны. Инженерное мышление развивается там, где есть сложная, открытая задача, требующая не единственно верного, а оптимального решения, и где есть возможность пройти весь путь от идеи до воплощения и тестирования.
Кроме того, основой успешного обучения является формирование инженерной мировоззренческой картины мира у обучающихся при их полной заинтересованности и погружении в процесс обучения.
Инженерная мировоззренческая картина мира напрямую может быть связана с системным анализом и системным подходом к решению задач [14].
В настоящем исследовании инженерное мышление рассматривается как профессионально значимое интегративное качество, включающее внутренний контур инженерного рассуждения - визуализацию решения, анализ противоречий и прогнозирование последствий - и внешний контур наблюдаемых проектных действий и отчётов, в которых получают выражение результаты внутреннего моделирования.
Среди основных технологий и моделей формирования инженерного мышления можно выделить следующие (рис. 1).
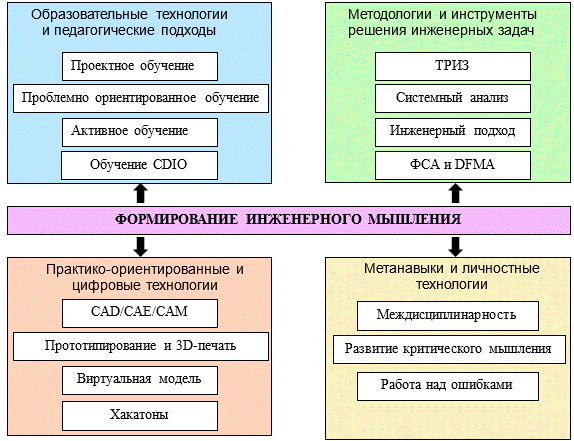
Рис. 1. Схема основных технологий и моделей формирования инженерного мышления. Примечание: составлено авторами по результатам данного исследования
Образовательные технологии и классические педагогические подходы ориентированы на формирование и развитие навыков планирования, управления ресурсами, умения работать в команде, принятия решений в условиях неопределенности. Применение подхода CDIO («замысел – проектирование – реализация - эксплуатация») позволяет дать целостное представление об инженерной деятельности в категориях полного жизненного цикла изделия, а проектный подход обеспечивает максимальную приближенность к реальности объектам проектирования и управления [15].
Методологии и инструменты решения инженерных задач формируют основной «инструментальный» набор инженера и конкретные навыки инженерного мышления. Так, теория решения изобретательских задач (ТРИЗ) учит выявлять и разрешать противоречия, а также способствует развитию навыков алгоритмического мышления. Системный анализ предлагает набор средств для работы со сложными системами, а функционально-стоимостный анализ (ФСА) и проектирование с учётом требований производства и сборки (DFMA – Design for Manufacturing and Assembly) формируют экономическое, технологическое мышление и оптимизационный подход [16].
Практико-ориентированные и цифровые технологии позволяют реализовать инженерный проект с использованием CAD/CAE/CAM-систем, осуществить его быстрое прототипирование с использованием технологий 3D-печати, или провести испытания объекта в режиме симуляции через цифрового двойника [17]. Отдельно на этом уровне следует отметить эффективность хакатонов для формирования навыков командной работы в условиях жестких временных ограничений и психологического соревновательного давления.
Метанавыки и личностные технологии позволяют искать первоисточники, оценивать достоверность данных, подвергая их критическому анализу, формированию культуры работы над ошибками через анализ прецедентов, и в конечном итоге обеспечить понимание междисциплинарной природы объекта проектирования или управления [18].
Несмотря на разнообразие технологий проектного и инженерного обучения, недостаточно разработаны модели, которые связывают этапы проектирования, виртуального моделирования, испытаний физического объекта, обработки данных и рефлексии с конкретными наблюдаемыми проявлениями инженерного мышления обучающихся. Особенно актуальна такая задача для подготовки операторов эргатических систем, совмещающих инженерное понимание объекта с навыками его управления. На устранение данного методического разрыва направлено настоящее исследование.
Предположительно более перспективным подходом к формированию инженерного мышления в эргатических системах является сочетание представленных технологий. Согласно этому, для эффективной практической реализации представленного подхода можно сформулировать следующие требования к объекту проектирования и управления:
-объект проектирования и управления должен представлять реальный интерес для обучающегося;
-объект должен представлять собой сложную систему и реализовывать междисциплинарный подход к изучению;
-должна быть реализована возможность прототипирования разработанного объекта и его управления на виртуальной модели и в реальных условиях;
-результаты пилотной эксплуатации разработанного объекта должны быть измеряемы для последующего анализа.
Целью исследования является разработка модели формирования инженерного мышления в проектном цикле и её пилотная апробация на примере проектирования, моделирования и испытаний учебного беспилотного летательного аппарата (БПЛА).
Материал и методы исследования
В исследовании использовались педагогическое моделирование, экспертная оценка параметров экспериментальной среды, педагогическое наблюдение, видеорегистрация, хронометрирование по видеозаписи и описательная обработка полученных результатов.
Для описания процесса формирования инженерного мышления предложена модель в виде совокупности компонентов нижнего уровня, связанных с наблюдаемыми индикаторами проектной деятельности обучающихся (табл. 1). Этапы алгоритма проектирования сложного объекта, к которым привязаны наблюдаемые индикаторы формирования инженерного мышления, представлены далее на рисунке 2.
Таблица 1
Направления и предполагаемые наблюдаемые проявления инженерного мышления в проектном цикле
|
Направление проявления инженерного мышления |
Наблюдаемый индикатор |
Этап алгоритма |
|
Системное понимание объекта |
Объяснение назначения основных узлов БПЛА и их влияния на поведение объекта |
1–2 |
|
Конструкторско-технологическое мышление |
Участие в разработке технической документации, сборке и настройке объекта |
2–5 |
|
Алгоритмическое мышление |
Настройка параметров управления и программирование объекта |
5 |
|
Экспериментальное мышление |
Разработка программы испытаний и логики контрольных полетов |
6 |
|
Модельное мышление |
Перенос программы испытаний в тренажёр-симулятор и сопоставление с результатами испытаний физического объекта |
7–9 |
|
Аналитическое мышление |
Обработка результатов измерений, описательная обработка, сопоставление и интерпретация полученных показателей |
10 |
|
Рефлексивно-инженерное мышление |
Формулирование выводов, причин ошибок и корректирующих действий |
11 |
Представленные индикаторы образуют авторскую систему наблюдаемых проявлений инженерного мышления, соотнесённых с этапами проектного цикла. В настоящем пилотном исследовании они использовались для структурирования образовательной деятельности, но не подвергались количественной педагогической оценке.
В пилотной апробации приняли участие обучающиеся второго курса одной образовательной программы высшего образования инженерно-технической направленности. Практического опыта управления физическими БПЛА и их виртуальными моделями участники ранее не имели. По мере прибытия на полигон каждому участнику назначалось одно из двух экспериментальных условий. В итоговую выборку вошли две группы по 10 человек: участники группы 1 выполняли подготовительные и контрольные полёты с использованием физического БПЛА, участники группы 2 – в тренажёре-симуляторе. Каждый участник работал только в одном экспериментальном условии.
Между группами участники поочерёдно распределялись в порядке прибытия на полигон, без учёта академической успеваемости, предпочтений и предполагаемого уровня практической подготовки, поэтому распределение носило квазислучайный характер.
Перед выполнением контрольных полётов участники проходили предварительную практическую подготовку продолжительностью 30±3 мин. Подготовка была направлена на освоение пульта управления и формирование первичного понимания связи между перемещением рычагов джойстика и реакцией БПЛА. Участники группы 1 проходили подготовку на физическом БПЛА, участники группы 2 – в тренажёре-симуляторе.
Первоначально к эксперименту приступили 29 обучающихся; 9 участников были исключены вследствие незавершения контрольного полёта (5 из группы 1 и 4 из группы 2), после чего итоговая выборка составила 20 человек.
Техническое обеспечение экспериментального исследования было организовано на базе закрытого полигона для тренировочных полетов операторов БПЛА. Полигон был оборудован необходимыми средствами обеспечения безопасности полетов: защитными сетками, специальным напольным покрытием, а также оборудован средствами пожаротушения. На экспериментальном полигоне располагалось 6 препятствий в виде колец и арок.
Конфигурации физической и виртуальной трасс были идентичны по количеству, последовательности и расположению препятствий. До начала эксперимента соответствие виртуальной трассы физическому полигону, а также адекватность параметров управления в симуляторе были оценены опытными пилотами - победителями студенческих соревнований по управлению БПЛА, не входившими в состав экспериментальных групп. Для всех участников группы 2 применялся единый набор настроек симулятора; индивидуальная корректировка параметров перед контрольными полётами не проводилась.
После предварительной подготовки каждый участник выполнял три последовательных контрольных полёта. Траектория включала шесть препятствий. Для анализа регистрировались шесть временных интервалов: от момента завершения взлёта и начала направленного движения к первому препятствию до его прохождения, а также пять последующих интервалов между последовательно расположенными препятствиями. Время выполнения взлёта, участок от шестого препятствия до посадочной площадки и время посадки в анализ не включались. Прохождение трассы фиксировалось на видео, после чего по временной шкале видеозаписи определялась продолжительность каждого участка.
При столкновении с препятствием выполнение задания продолжалось: участник должен был преодолеть соответствующее препятствие, поскольку его пропуск не допускался условиями эксперимента. Участники, не сумевшие завершить контрольный полёт, исключались из итоговой выборки. В окончательный анализ вошли результаты 20 участников, каждый из которых завершил три контрольных полёта. Таким образом, было проанализировано 60 полётов – по 30 в каждом экспериментальном условии. В каждом полёте регистрировалось время прохождения шести участков, что составило 180 временных значений для каждого условия и 360 значений в совокупности. Поскольку один участник выполнял три полёта, а в каждом полёте регистрировалось шесть интервалов, полученные значения рассматривались как повторные измерения, а не как 360 независимых наблюдений.
Результаты исследования и их обсуждение
В качестве объекта проектирования и управления выбран объект малого беспилотного летательного аппарата (БПЛА) коптерного типа учебного класса для начинающих. Беспилотные машины сейчас во всех странах мира активно используются в видеосъемке [19], промышленности при обследовании нефтяных и газовых трубопроводов [20], строительстве [21], логистике грузов, индустрии развлечений. Особенно перспективным использование беспилотных летательных аппаратов является в лесном и сельском хозяйстве [22], поскольку позволяет значительно сократить временные и материальные затраты на выполнение технологических операций по химической обработке посевов.
Логика проектирования и пилотной эксплуатации представлена на рисунке 2.
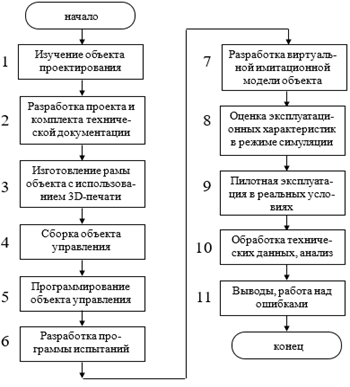
Рис. 2. Алгоритм проектирования сложного объекта для формирования инженерного мышления. Примечание: составлено авторами по результатам данного исследования
Комплект-набор БПЛА представляет типовой учебный набор, включающий полетный контроллер, совместимый со средой Arduino, электронный регулятор оборотов (ESC), набор бесщеточных двигателей по часовой стрелке и против часовой стрелки, FPV-камеру, приемник и передатчик. Управление БПЛА осуществлялось с помощью пульта Radiomaster TX12; для визуального контроля использовалась FPV-гарнитура Diversity EV800.
Следует отметить, что использование специализированных FPV-гарнитур, в отличие от виртуальной реальности, не дает достичь эффекта глубокого погружения [23] из-за отсутствия симуляции пространственного перемещения по виртуальной среде и поворотов головы оператора в виртуальной среде.
Также FPV-гарнитуры, в отличие от гарнитур виртуальной реальности, не обеспечивают симуляции стереоскопического зрения, что усложняет восприятие расстояний, размеров и форм геометрических объектов в условиях удаленной реальности при FPV-управлении [24].
Технология разработки БПЛА на основе кит-комплекта (этапы 1-5) достаточно хорошо описана в соответствующих методических материалах и не является предметом представленного исследования.
На данных этапах реализуются такие подходы к формированию инженерного мышления, как инженерный анализ и системный подход, CAD/CAE/CAM, прототипирование и 3D-печать, алгоритмизация и программирование.
Следовательно, формирование инженерного мышления в предлагаемой модели происходит в процессе последовательного выполнения проектно-исследовательских действий. Управление БПЛА выступает завершающей проверкой работоспособности созданной или настроенной технической системы, где полетное задание является не самостоятельной целью обучения, а экспериментальной ситуацией, позволяющей обучающемуся проверить корректность принятых инженерных решений: выбора конструктивной схемы, настройки параметров управления, построения виртуальной модели, разработки программы испытаний и последующей интерпретации результатов.
Наибольший интерес представляет этап разработки программы испытаний. На 6-м этапе обучаемому предлагается разработать программу тестирования и испытания разработанного объекта управления, которая будет реализована как на виртуальной модели, так и в реальных физических условиях.
Программа тестирования управления разработанным объектом включала типовые действия «взлет», «движение по сложной траектории», «посадка».
Программное обеспечение тренажёра было разработано в среде Unity3D и включало виртуальную модель полигона, имитационную модель движения БПЛА и шесть моделей препятствий (рис. 3).
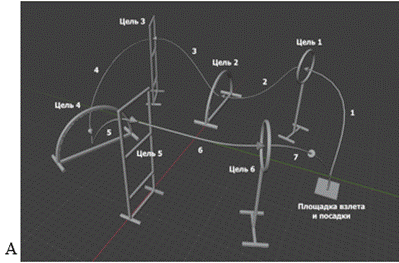
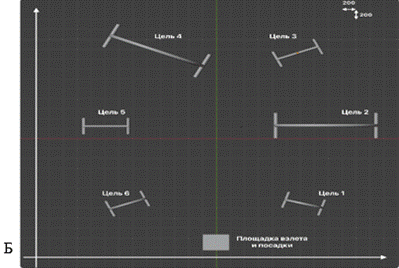
Рис. 3. Конфигурации виртуальной и физической экспериментальных трасс: А - модель расположения препятствий на виртуальной модели полигона; Б - модель расположения препятствий на полигоне с координатной сеткой.
Примечание: составлено авторами по результатам данного исследования
На рис. 3 показан полный маршрут, включавший семь последовательных участков. Для хронометрирования использовались первые шесть участков: временной интервал Δt1 соответствовал движению от момента завершения взлета до первого препятствия (Цель 1), Δt2 – от первого ко второму препятствию (Цель 2), Δt3 – от второго к третьему (Цель 3), Δt4 – от третьего к четвёртому (Цель 4), Δt5 – от четвёртого к пятому (Цель 5), Δt6 – от пятого к шестому препятствию (Цель 6). Участок 7 – от шестого препятствия до площадки посадки, а также время взлёта и посадки в анализ не включались. Начальная граница интервала Δt1 определялась по моменту завершения взлёта и начала направленного движения, остальные границы – по моментам прохождения соответствующих препятствий на видеозаписи.
Программа испытаний предполагала, что обучающиеся таким образом расставят препятствия, чтобы обеспечить полет по замкнутой траектории с изменением как высоты, так и направления полета. Расстояние между соседними препятствиями было определено постоянным для повышения надежности полученных экспериментальных данных.
Изображение 3D-модели полигона в тренажере-симуляторе представлено на рис. 4.
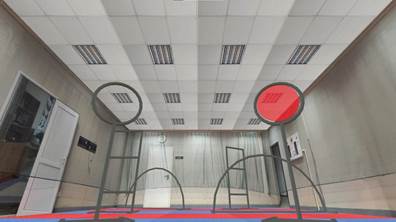
Рис. 4. Изображение 3D-модели полигона в тренажере-симуляторе.
Примечание: составлено авторами по результатам данного исследования
Таким образом, на этапах 6–7 были завершены разработка программы испытаний и построение виртуальной модели объекта.
На следующем этапе (этап 8) обучающиеся применяют навыки работы с виртуальной моделью, проводя программу испытаний и фиксируя результаты. Аналогичным образом проводятся испытания разработанного и изготовленного объекта в реальных условиях на физическом полигоне (этап 9).
В полной структуре предлагаемой модели этапы 8 и 9 реализуются последовательно и предусматривают проверку результатов виртуального моделирования на физическом объекте. Однако в рамках настоящей пилотной апробации данные этапы были реализованы как два альтернативных экспериментальных условия.
В значении метрик качества управления в процессе контрольных полетов использовались показатели времени пролета дистанции между препятствиями.
Результаты контрольных полётов использовались для описательного сравнения времени прохождения участков траектории в двух вариантах организации завершающего этапа проектного обучения (табл. 2).
Таблица 2
Описательное сравнение времени прохождения участков траектории
|
Метрика |
Физический объект |
Симулятор |
Разность (симулятор – физический объект), с |
|
Медианное время прохождения участка, с |
5,37 |
13,27 |
7,90 |
Примечание: составлено авторами на основе полученных данных в ходе исследования.
В связи с пилотным характером исследования и наличием повторных измерений внутри участников статистический вывод о различиях или эквивалентности групп не формулировался.
Медианные значения рассчитаны по 180 временным интервалам в каждом экспериментальном условии; измерения имели повторный характер и были получены от 10 участников, каждый из которых выполнил три полёта. Доля завершивших эксперимент составила: физический объект – 10 из 15, или 66,7%; симулятор – 10 из 14, или 71,4%.
Медианное время прохождения участка составило 5,37 с при работе с физическим объектом и 13,27 с при работе в тренажёре-симуляторе. Таким образом, в данной выборке медиана для симулятора была выше на 7,90 с, или приблизительно в 2,47 раза. Это описательное различие может быть связано с особенностями интерфейса управления, параметрами имитационной модели и восприятием виртуальной среды, однако имеющийся дизайн исследования не позволяет установить его причины и статистическую устойчивость.
Также полученные результаты не следует интерпретировать исключительно как сравнение скорости операторского управления. Более существенным для целей настоящего исследования является то, что обе группы прошли общую структуру проектной работы, однако на завершающем экспериментальном этапе использовались разные условия: тренажёр-симулятор или физический объект. Поэтому эмпирическая часть характеризует апробацию двух вариантов реализации отдельных этапов модели, а не прохождение каждым участником полного цикла «симуляция – физическая верификация».
В одном из недавних экспериментальных исследований предварительная подготовка в симуляторе повысила точность последующего выполнения полётного задания на физическом БПЛА [25]. В настоящем исследовании перенос навыка непосредственно не оценивался, поскольку каждый участник работал только в одном экспериментальном условии.
На этапе 10 обучающиеся выполняли описательную обработку зарегистрированных показателей, сопоставляли результаты и формулировали выводы с учётом ограничений полученных данных.
Завершается процесс проектного обучения этапом рефлексии и работой над ошибками (этап 11).
На данном этапе обучающиеся сопоставляли результаты испытаний, выявляли причины ошибок и формулировали корректирующие действия в отношении конструкции объекта, параметров управления и программы испытаний. Тем самым рефлексия замыкала проектный цикл и обеспечивала переход от фиксации результата к осмыслению и корректировке принятого инженерного решения.
Проведённое исследование имеет пилотный характер.
К его ограничениям относятся небольшой объём выборки, отсутствие предварительной оценки исходного уровня инженерного мышления, использование одного измеряемого показателя завершающего этапа и наличие повторных измерений внутри участников. Поэтому результаты характеризуют апробацию предложенной модели и отдельный измеряемый элемент проектно-инженерного цикла, но не доказывают формирование инженерного мышления как комплексного качества и не устанавливают эквивалентность тренажёра-симулятора и физического объекта.
Кроме того, исключение участников, не завершивших контрольный полёт, могло привести к смещению итоговой выборки в сторону более успешных обучающихся. Поэтому полученные временные показатели характеризуют участников, способных завершить установленную экспериментальную процедуру, и не отражают частоту неуспешного выполнения задания в исходной совокупности.
Заключение
Таким образом, результаты исследования позволяют уточнить роль беспилотных систем в формировании инженерного мышления обучающихся. Комплекс «Оператор – пульт управления – БПЛА» образует учебную эргатическую систему, в которой БПЛА одновременно выступает объектом проектирования и объектом операторского управления.
Практический потенциал предложенного подхода связан с тем, что обучающиеся включаются в последовательность инженерных действий, соответствующих ключевым компонентам инженерного мышления: системному анализу объекта, моделированию, экспериментальной проверке, интерпретации данных и выработке корректирующих решений. При этом результаты контрольных полетов рассматриваются не как единственный показатель сформированности инженерного мышления, а как измеряемый элемент завершающей проверки проектно-инженерного решения.
Полученные описательные данные характеризуют результаты конкретной пилотной выборки и не позволяют сделать вывод об эквивалентности тренажёра-симулятора и физического объекта. Вместе с тем проведённая апробация показывает возможность включения симуляции в структуру проектно-ориентированной подготовки операторов эргатических систем. Симулятор может использоваться для предварительной проверки решений и реализации этапов моделирования, экспериментирования и анализа данных с последующей верификацией на физическом объекте.
Конфликт интересов
Финансирование
Библиографическая ссылка
URL: https://science-education.ru/article/view?id=34741 (дата обращения: 25.10.2026).
DOI: https://doi.org/10.17513/spno.34741